匠心铸就智刃 灵晰护嵴团队与脊柱内镜智能手术机器人的研发之路
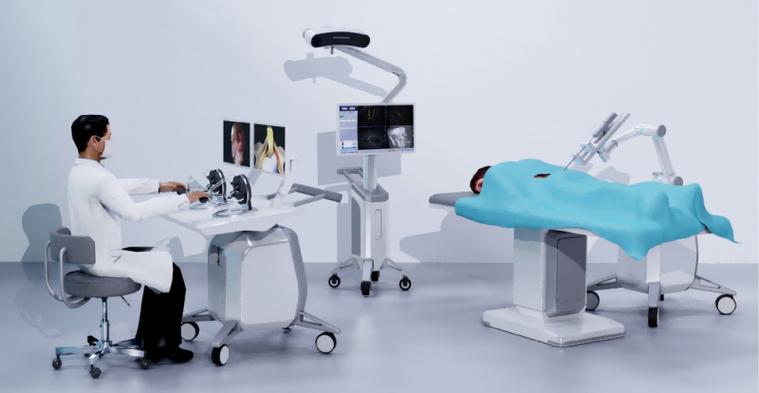
在医疗科技飞速发展的今天,脊柱外科手术正经历着一场从“经验依赖”到“智能精准”的深刻变革。在这场变革的中心,一支名为“灵晰护嵴”的团队,凭借对临床痛点的深刻洞察与数年如一日的匠心研发,成功推出了脊柱内镜智能手术机器人系统,为脊柱疾病患者带来了更安全、更微创的治疗选择。
一、临床之困:传统脊柱内镜手术的“手眼之限”
脊柱内镜手术被誉为脊柱外科领域的“钥匙孔手术”,仅需一个不足1厘米的切口,即可摘除突出的椎间盘、解除神经压迫。这项技术却对医生提出了极高的要求:术中医生需要一手持内镜、一手持器械,在二维屏幕的“管中窥豹”式视野下,依靠手眼协调与空间想象力完成精细操作。学习曲线陡峭、辐射暴露频繁、长时间站立带来的疲劳,都成为限制该技术普及的瓶颈。
“我们能不能让机器人来辅助医生,把‘手感’变成‘智能’?”带着这个朴素的问题,灵晰护嵴团队开启了漫长的研发征程。
二、匠心启航:从临床需求到工程语言
灵晰护嵴团队的特别之处,在于其“医工结合”的基因。团队成员包括资深脊柱外科医生、机器人控制算法专家、机器视觉工程师和临床工程师。在项目启动之初,团队用了整整六个月时间,跟台观察了上百台脊柱内镜手术。
“每一个穿刺角度、每一次镜下分离、每一处磨钻力度,我们都反复记录和分析。”团队负责人回忆道。这种近乎“笨拙”的扎实调研,让工程师们真正理解了“临床需要什么机器人干什么”。正是这段经历,确定了机器人的核心研发方向:力反馈仿生操作、智能导航与实时避障、内镜视野下的组织识别。
三、智能核心:三大关键技术突破
团队的脊柱内镜智能手术机器人,并非简单地将机械臂与内镜拼凑,而是从底层重构了人机协同逻辑,实现了三项关键技术创新:
- 亚毫米级力感知与仿生操作:机器人末端执行器集成了高精度力传感器,可实时感知器械与骨组织、神经根的接触力,并将信号转化为医生手部可感受的触觉反馈。当操作靠近神经时,系统会自动增加阻尼感,防止误损伤——“就像给医生装上了‘电子神经’”。
- 多模态影像智能融合与导航:将术前CT/MRI与术中C臂或O臂影像实时配准,构建患者专属的三维解剖地图。机器人据此自动规划安全通道,并在内镜视野中叠加虚拟的神经根、血管与椎弓根边界,使医生在二维屏幕上也能获得立体透视能力。
- 内镜下组织自动识别与预警:基于深度学习算法,系统可对内镜图像中的髓核、纤维环、黄韧带、硬膜囊等组织进行实时分割与识别。当器械接近高风险区域时,界面会闪烁预警并自动限速,为医生提供“第二双眼睛”。
四、匠心淬炼:从实验室到手术台的千里之行
研发之路充满了“魔鬼在细节”的考验。为了让机器人夹持内镜时足够稳定又不损伤镜体,团队试验了十几种材料与夹持方式;为了让力反馈延迟低于20毫秒,控制算法迭代了上百个版本;为了适应脊柱手术中常见的“骨性遮挡”,光学导航方案历经三次升级。
可靠性验证更是严苛。团队与多家三甲医院合作,完成了数百例尸体标本与动物实验。在一项对比研究中,机器人辅助组的穿刺精准度较传统组提升了42%,术中辐射暴露减少约70%,且无严重并发症。这些数据最终发表在行业顶级期刊,并获得了医疗器械创新审批通道的资格。
五、未来已来:智能机器人的临床价值与展望
目前,该机器人系统已成功完成多中心临床注册试验。一位参与试验的脊柱外科主任评价:“它就像一位不知疲倦的超级助手,让我在复杂解剖区域更有底气,也让年轻医生能更快掌握内镜技术。”
灵晰护嵴团队的愿景不止于此。他们正将5G远程手术、AI术前自动规划以及多机械臂协同操作纳入下一代研发。偏远地区的患者或许在家门口就能接受顶级专家的机器人辅助手术。
“灵晰护嵴”四个字,寓意“灵活清晰,守护脊柱”。从临床中来到临床中去,以匠心打磨每一个传感器、每一行代码、每一个操作交互,这支团队正用智能机器人重新定义脊柱内镜手术的精准与安全边界。在医疗机器人这条长赛道上,他们的故事,才刚刚翻开最精彩的篇章。
如若转载,请注明出处:http://www.huangshanqr.com/product/20.html
更新时间:2026-10-24 09:46:05