能喷水、能排烟、能巡检 智能机器人如何成为实用场景中的“多面手”
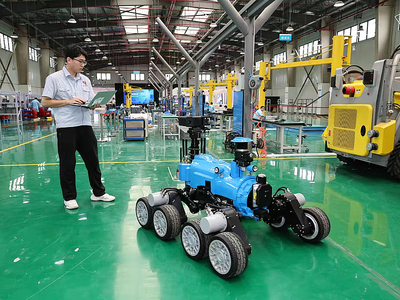
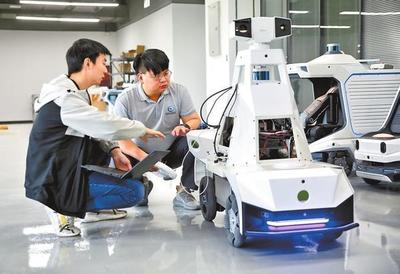
在陕西省科学技术厅关注的一批智能机器人研发成果中,能喷水、能排烟、能巡检的机器人正从展示概念走向实际应用。这类机器人之所以被认为是“超实用”,原因不在于外观拟人化,而在于它们能替代人在高风险、高重复或高强度的环境中完成关键任务。
以消防场景为例,能够喷水灭火的机器人通常采用履带式或轮式底盘,搭载水炮、水泵接口和耐高温防护结构。它们可以深入火场内部,通过远程遥控持续喷射灭火剂,减少消防员近距离暴露在高温、浓烟和建筑坍塌风险中的时间。与此排烟机器人的价值在于快速清除火场和地下空间中的有毒烟雾,提高能见度,为人员疏散和后续救援创造窗口期。
巡检机器人则把实用性体现在日常运维中。它们可以在变电站、管廊、矿区、化工厂等场所自主行走,搭载可见光摄像头、红外热像仪、气体传感器和拾音器,识别设备过热、局部放电、气体泄漏、异常噪音等问题。相比人工巡检,机器人可以按固定路线高频次作业,数据记录更完整,夜间和恶劣天气下也能持续工作。
从技术角度看,这类机器人涉及几项核心能力:运动控制与越障、多传感器融合、远程通信与低延迟图传、自主导航与定位,以及任务载荷的模块化设计。陕西省科学技术厅推动相关研发,实际上是围绕这些关键技术环节,支持高校、科研院所和企业形成从部件到整机、从算法到场景验证的链条。喷水、排烟、巡检听起来是不同功能,背后共用的却是“感知—决策—执行”的机器人架构。
真正让用户觉得实用,还在于成本与收益的匹配。一台排烟机器人可能价格不菲,但如果能降低消防员中毒窒息风险、缩短灭火时间,其社会价值远超设备本身。巡检机器人替代人工夜巡和重复路线巡查后,节省的是长期人力成本,同时提高隐患发现的及时率。因此,智能机器人研发的重点不宜停留在参数竞赛上,而应回归任务闭环:能否稳定到达指定位置,能否在无GPS或强电磁干扰下继续工作,能否把传感器读数转化为明确的告警或处置建议。
对陕西而言,科技主管部门关注这类机器人研发,有助于将本地工科资源与应急管理、能源化工、城市基础设施等现实需求对接。喷水、排烟、巡检功能还可能集成到同一移动平台上,形成“一机多能”的应急巡检体系。机器人是否“超实用”,最终标准是:一到现场就能上手,一上任务就能替人挡住风险,一有数据就能支撑决策。
如若转载,请注明出处:http://www.huangshanqr.com/product/9.html
更新时间:2026-10-24 10:31:07